Sterowanie ruchem robota w czasie rzeczywistym z wykorzystaniem technologii Stream Motion
Zarządzaj ruchem robota w czasie rzeczywistym
Tradycyjne programy robotów są zazwyczaj tworzone w oparciu o wcześniej zdefiniowane ścieżki i powtarzalne ruchy. Chociaż takie podejście sprawdza się w wielu procesach produkcyjnych, niektóre aplikacje wymagają, aby ruch robota był na bieżąco korygowany na podstawie danych z czujników, systemów wizyjnych lub zewnętrznego oprogramowania.
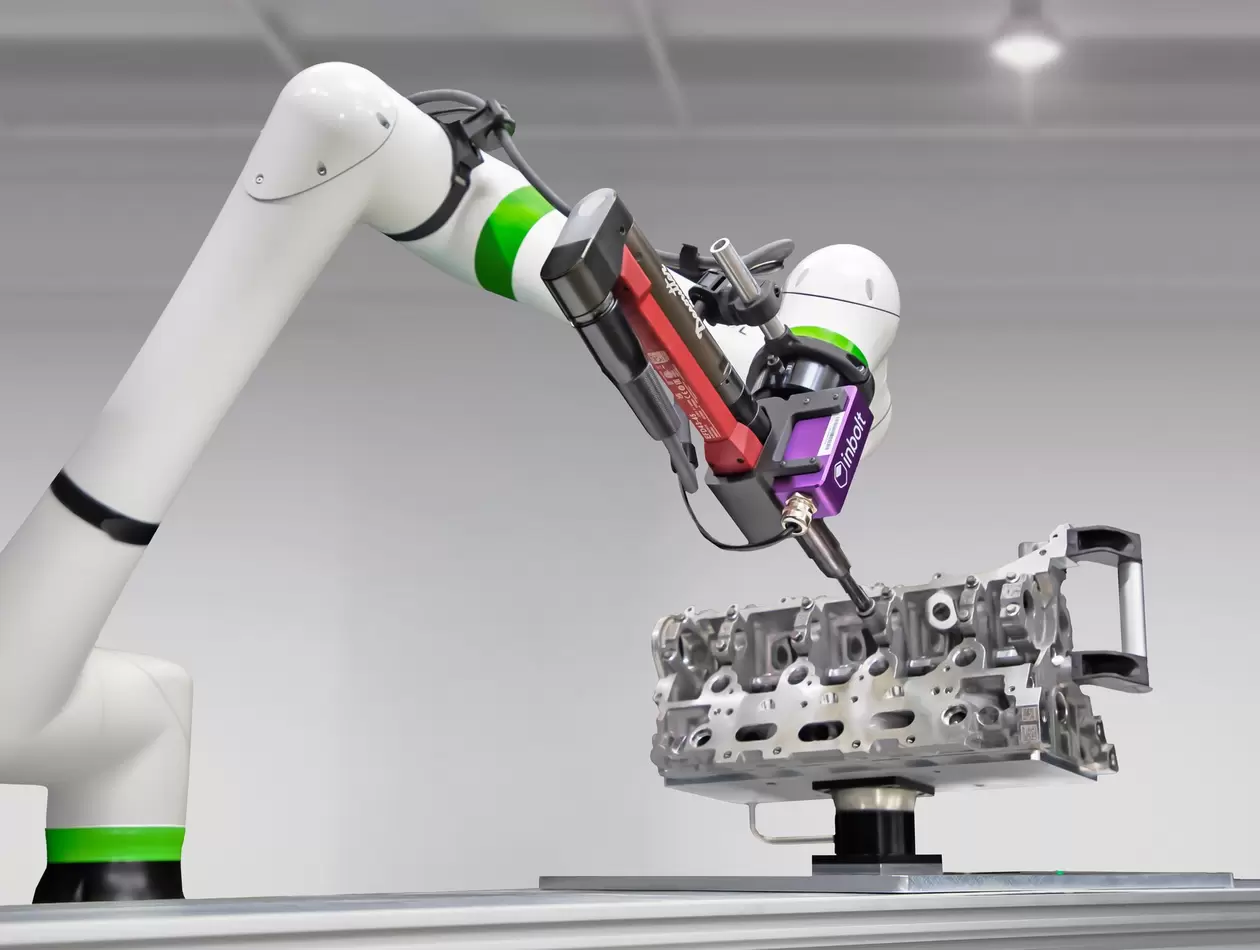
Stream Motion umożliwia zewnętrznym systemom generowanie danych trajektorii w czasie rzeczywistym i przesyłanie tych poleceń bezpośrednio do kontrolera robota w celu ich wykonania. Pozwala to sterować ruchem robota na podstawie ścieżek generowanych dynamicznie przez zewnętrzne procesory i oprogramowanie, zamiast korzystać wyłącznie z trajektorii wcześniej zdefiniowanych w programach TP. Rozwiązanie to jest szczególnie przydatne w aplikacjach, w których tradycyjna automatyzacja oparta na stałych, powtarzalnych ścieżkach nie jest wystarczająca, takich jak procesy wykorzystujące systemy wizyjne 3D działające w czasie rzeczywistym, adaptacyjna obróbka oraz zaawansowane środowiska badawcze i rozwojowe wymagające
elastycznego sterowania ruchem przez zewnętrzne systemy.
Skontaktuj się z nami, aby porozmawiać o wymaganiach związanych ze sterowaniem ruchem w Twojej aplikacji.
Kluczowe korzyści Stream Motion dla elastycznej automatyzacji
Aktualizacje ruchu w czasie rzeczywistym
Lepsze dostosowanie ruchu robota do zmieniających się warunków detalu
Integracja robota z zewnętrznym oprogramowaniem i systemami sterowania

Ograniczenie potrzeby rozbudowanego programowania punktów trajektorii
Wsparcie dla zaawansowanych strategii automatyzacji
Inteligentne sterowanie ruchem robota
Nowoczesna automatyzacja coraz częściej opiera się na danych pochodzących z zewnętrznych systemów, takich jak kamery, czujniki, skanery czy dedykowane aplikacje programowe. Stream Motion umożliwia tym systemom dynamiczne wpływanie na ruch robota podczas pracy.
Dzięki połączeniu zaawansowanych systemów przetwarzania danych i podejmowania decyzji z wykonaniem ruchu przez robota producenci mogą tworzyć rozwiązania automatyzacyjne, które reagują na rzeczywiste warunki procesu w momencie ich występowania. Potencjalne obszary zastosowań obejmują:
• operacje robotyczne prowadzone z wykorzystaniem systemów wizyjnych
• dynamiczną korektę trajektorii ruchu
• sterowanie procesem w oparciu o dane z czujników
• aplikacje śledzenia powierzchni
• procesy skanowania i inspekcji
• projekty badawczo-rozwojowe
• systemy robotyczne wspomagane przez sztuczną inteligencję
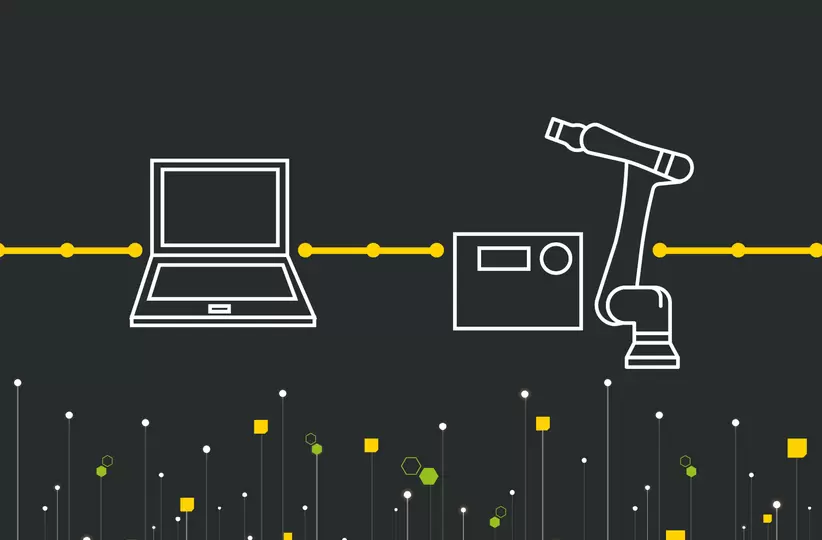
Dowiedz się więcej o Stream Motion
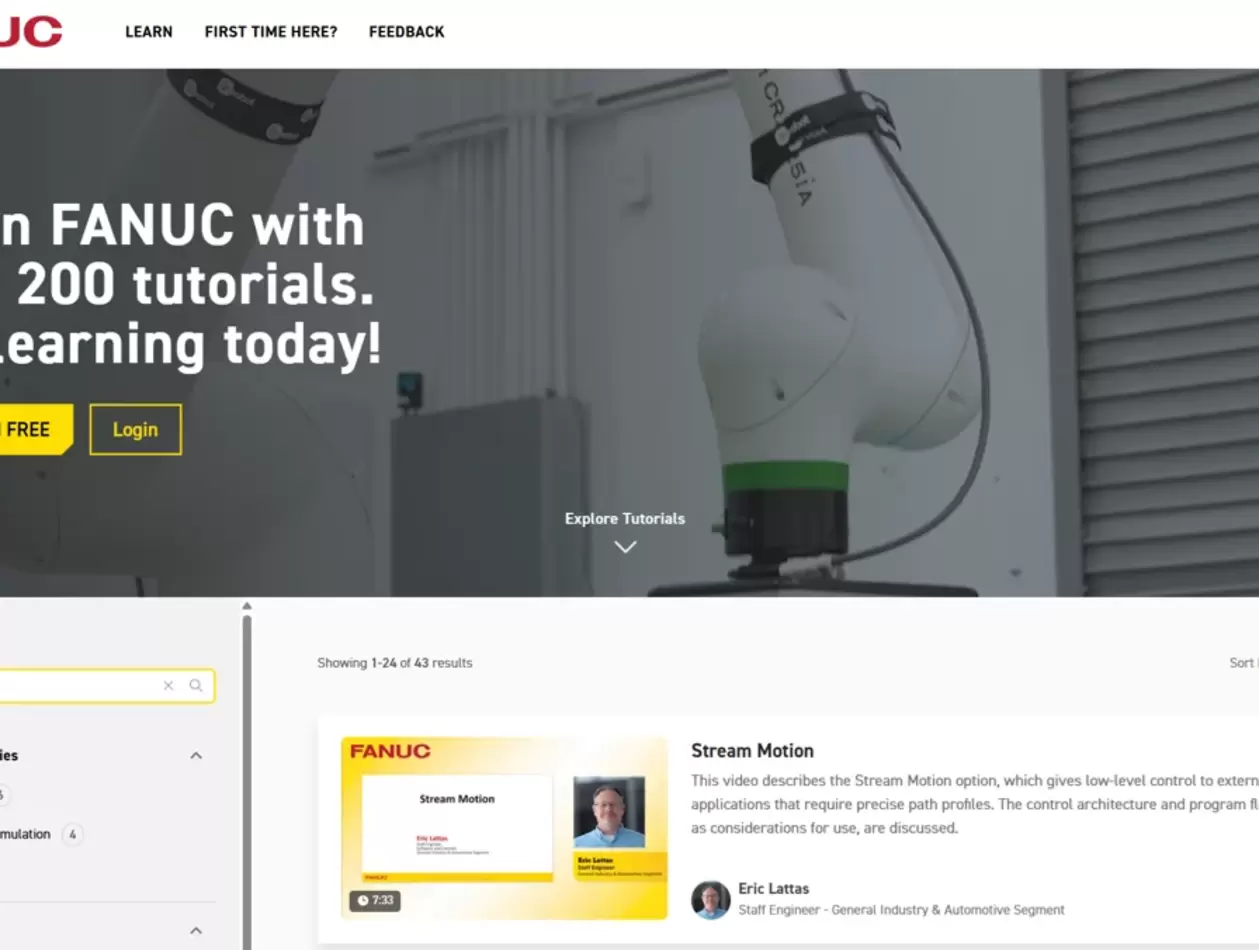
Dowiedz się, jak Stream Motion wspiera sterowanie ruchem robota w czasie rzeczywistym, oglądając ten materiał z serii FANUC Technical Transfer. W samouczku wyjaśniono, w jaki sposób urządzenia zewnętrzne mogą przesyłać polecenia trajektorii bezpośrednio do kontrolera robota, umożliwiając generowanie ścieżek ruchu podczas pracy systemu. Rozwiązanie to jest szczególnie przydatne w aplikacjach wymagających precyzyjnego, adaptacyjnego lub sterowanego zewnętrznie ruchu robota.
Film przedstawia możliwości Stream Motion, przykłady zastosowań, aspekty związane z synchronizacją komunikacji i przepływem pakietów danych, ograniczenia dynamiczne ruchu, buforowanie pakietów oraz kluczowe zagadnienia, które należy uwzględnić podczas tworzenia zewnętrznego planera ruchu.
*Wymagana bezpłatna rejestracja